3세대 Multi-joint Textile Wearable Robot
Bionic Suit Full
3관절 통합 근력보조 의복형 웨어러블 로봇
세계 최초 — 허리·어깨·팔꿈치 3관절 동시 보조
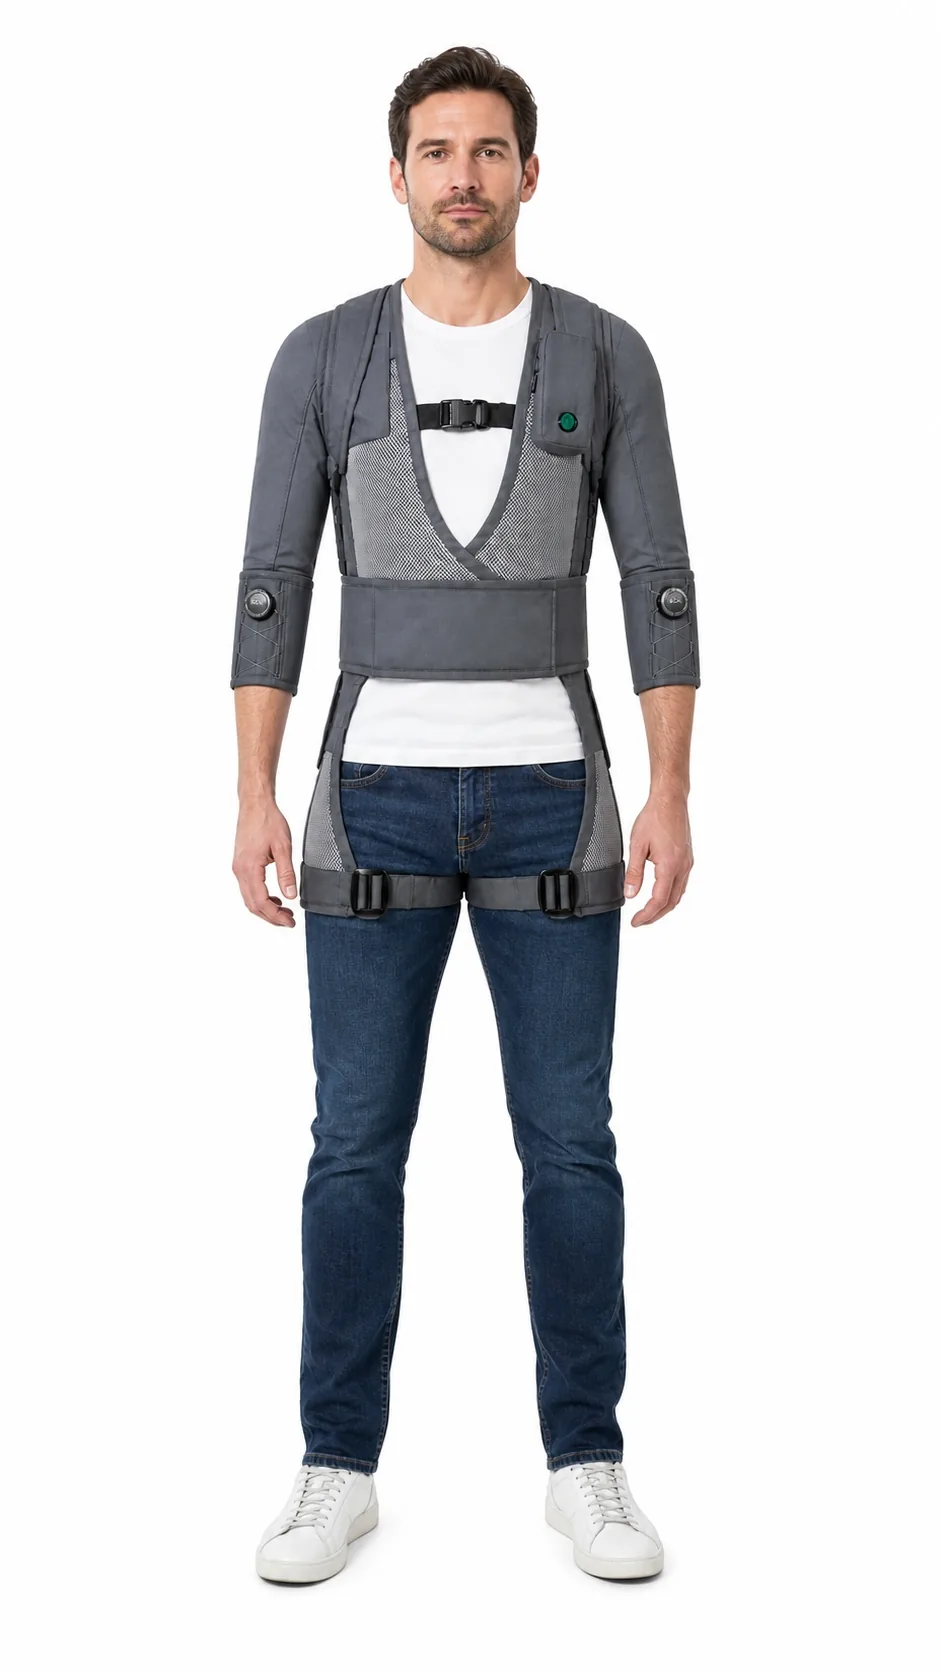
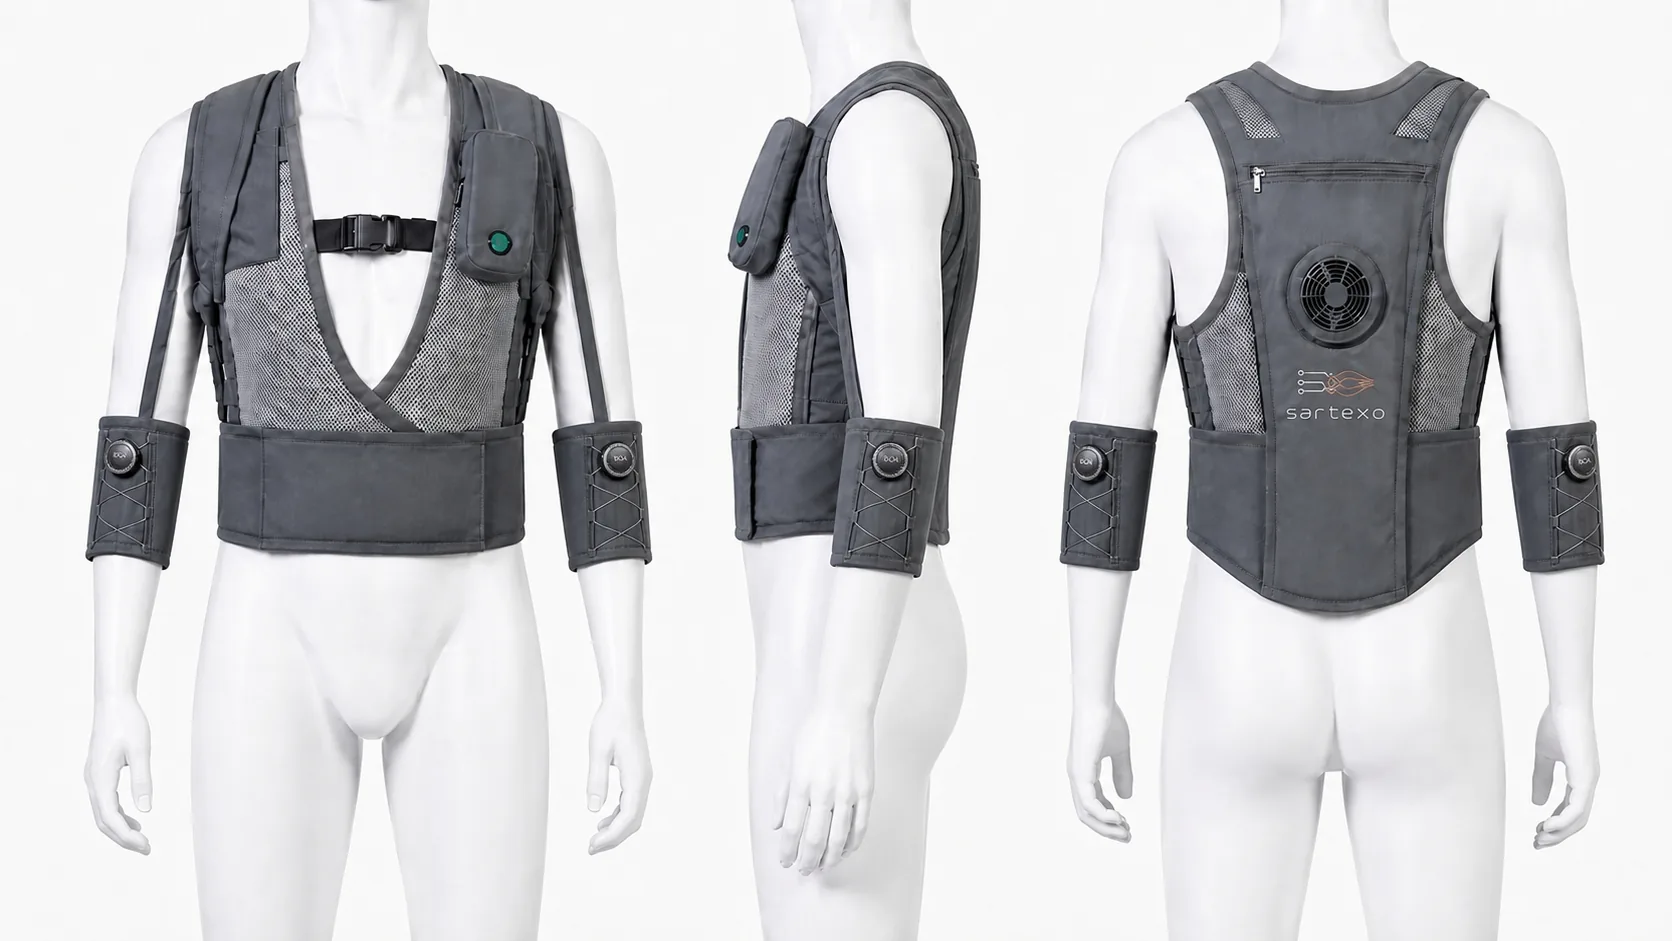
허리·어깨·팔꿈치를 하나의 슈트로 동시에 보조합니다. 배터리·제어기를 포함해 2kg 미만이며, 근육옷감이 수축해 세 관절을 함께 돕습니다. 하지(고관절·무릎) 보조가 필요한 경우에는 개발 중인 Bionic Suit Lower와 함께 검토합니다.
3관절
허리·어깨·팔꿈치 동시 보조
세계 최초 의복형 슈트 — 한국기계연구원 보도자료, 2025.10
2kg 미만
무게 (배터리·제어기 포함)
Bionic Suit Full 기준
모터·감속기·프레임 없이 근육옷감이 세 관절을 함께 보조합니다 — 구동 소음 없음
작업복 위에 덧입거나, 작업복 자체에 통합됩니다 — 기본형은 작업복 위에 덧입고, 통합 설계형은 작업복 자체에 통합해 만듭니다 (맞춤 상담)
구동 영상
제품 이미지
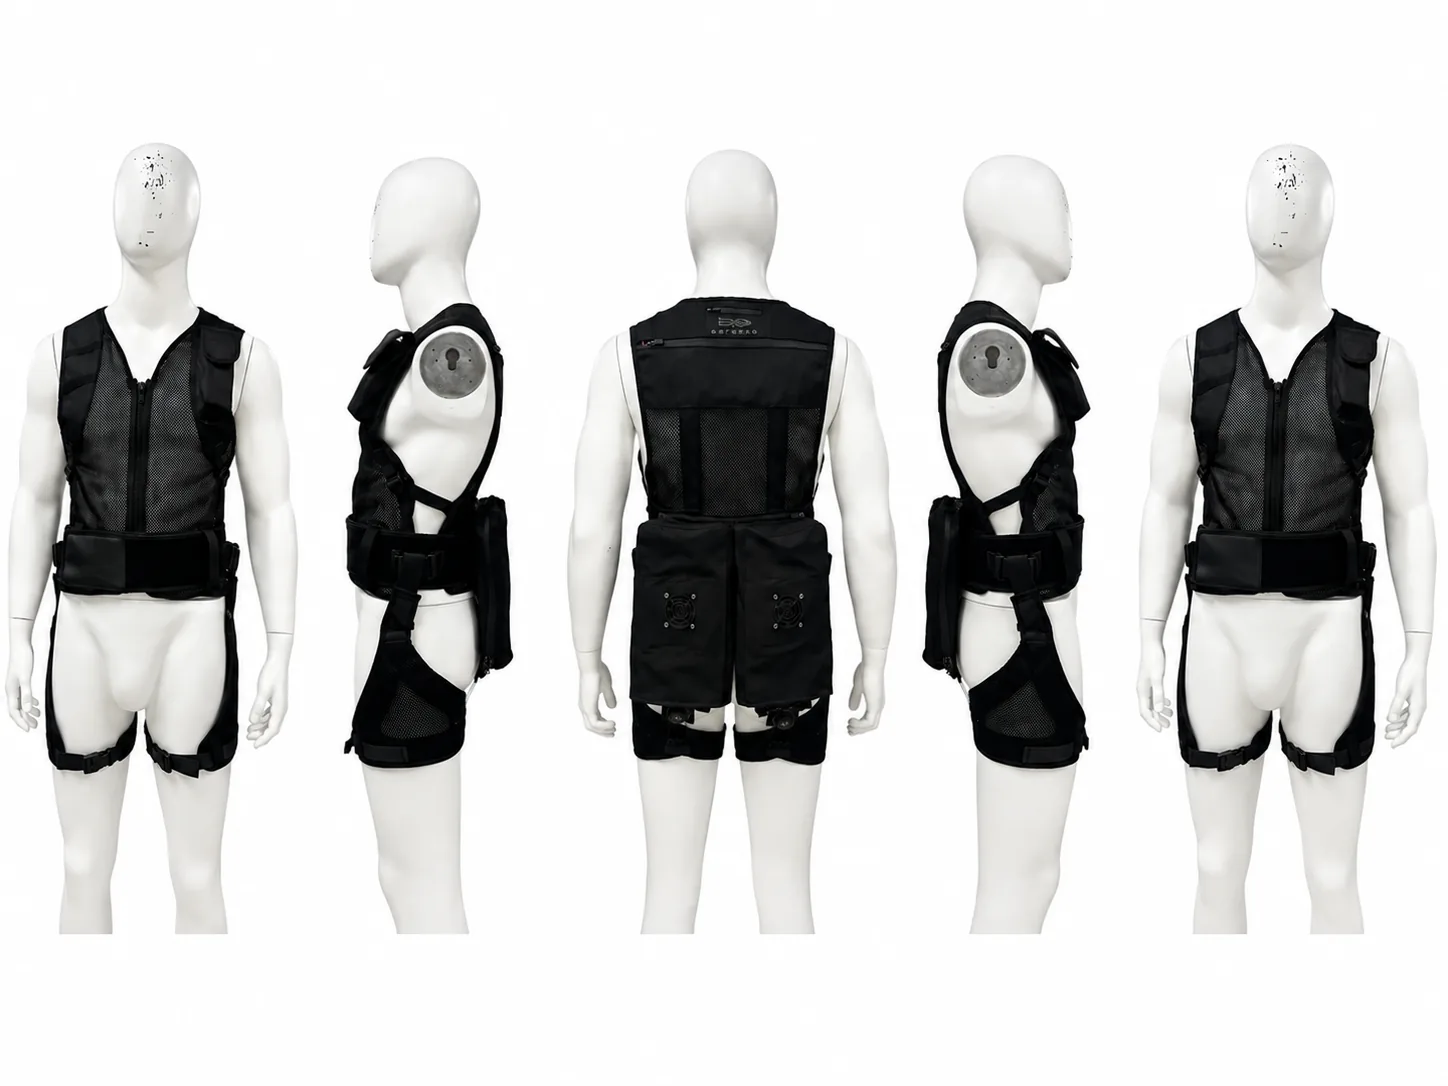
전체 뷰
디테일
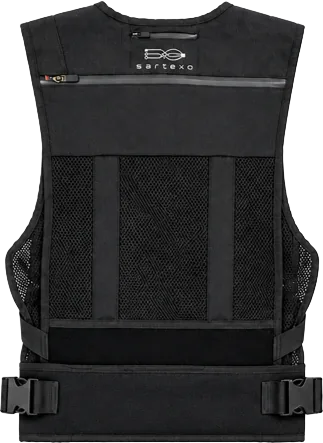
배터리·제어기 포켓, 지퍼 분리 구동부, 조끼 원단 — 조끼 구조를 갖는 Waist·Full 공통입니다.
이런 작업에 적합합니다
- 무거운 물건을 들어 올린 뒤 팔로 옮기거나 올려놓는 작업
- 물류 상하차 및 상부 적재 작업
- 제조 라인의 중량물 취급 및 조립
- 환자 이송 및 체위 변경 (허리와 팔 동시 부담)
기술 근거
기술 개발을 뒷받침하는 특허와 연구 자료입니다.
출원특허
옷감근육이 적용된 상지 및 허리 근력보조 웨어러블 로봇
KR 10-2025-0153053
등록특허
옷감형 유연구동기를 적용한 부위별 근력보조 모듈
KR 10-2388069
등록특허
SMA 스프링이 직조된 패브릭 및 옷감형 유연구동기
KR 10-2621558
위 특허는 창업자가 발명하고 한국기계연구원이 보유한 특허로, SARTEXO가 사업화 권리를 확보하고 있습니다.
사양
- 보조 관절
- 허리·어깨·팔꿈치 (3개소) — 세계 최초 3관절 동시 보조 의복형 슈트 (한국기계연구원 보도자료, 2025.10)
- 무게
- 2kg 미만 (배터리·제어기 포함)
- 구동 방식
- 능동 보조 (Active Assistance) — Fabric Muscle 자체 수축
- 구동 소음
- 구동 소음 없음 — 모터·감속기를 사용하지 않습니다
- 착용
- 작업복 위에 덧입기 (기본형) · 작업복·유니폼 자체에 통합 (맞춤 상담)
- 착용성
- 옷을 입듯 착용 · 프레임과 힌지가 없어 신체 움직임을 구조적으로 제약하지 않습니다
- 사이즈
- S~XL 표준 사이즈 + 개별 맞춤 (재단·봉제 대응)
- 작동 온도
- 구동 중 근육옷감 구동기 온도 상승 — 의복부가 피부와 구동기 사이를 차단
위 사양은 개발 단계 기준입니다. 상세 사양과 공급 가능 여부는 도입 상담 시 안내드립니다.
다른 제품 보기
현장 평가 프로그램으로 먼저 확인하세요
작업 분석부터 착용 교육, 데이터 측정, 결과 보고서까지 함께 확인합니다.
현장 평가 프로그램 보기 →