3세대 Active Textile Wearable Robot · 허리
Bionic Suit Waist
허리 보조 의복형 웨어러블 로봇
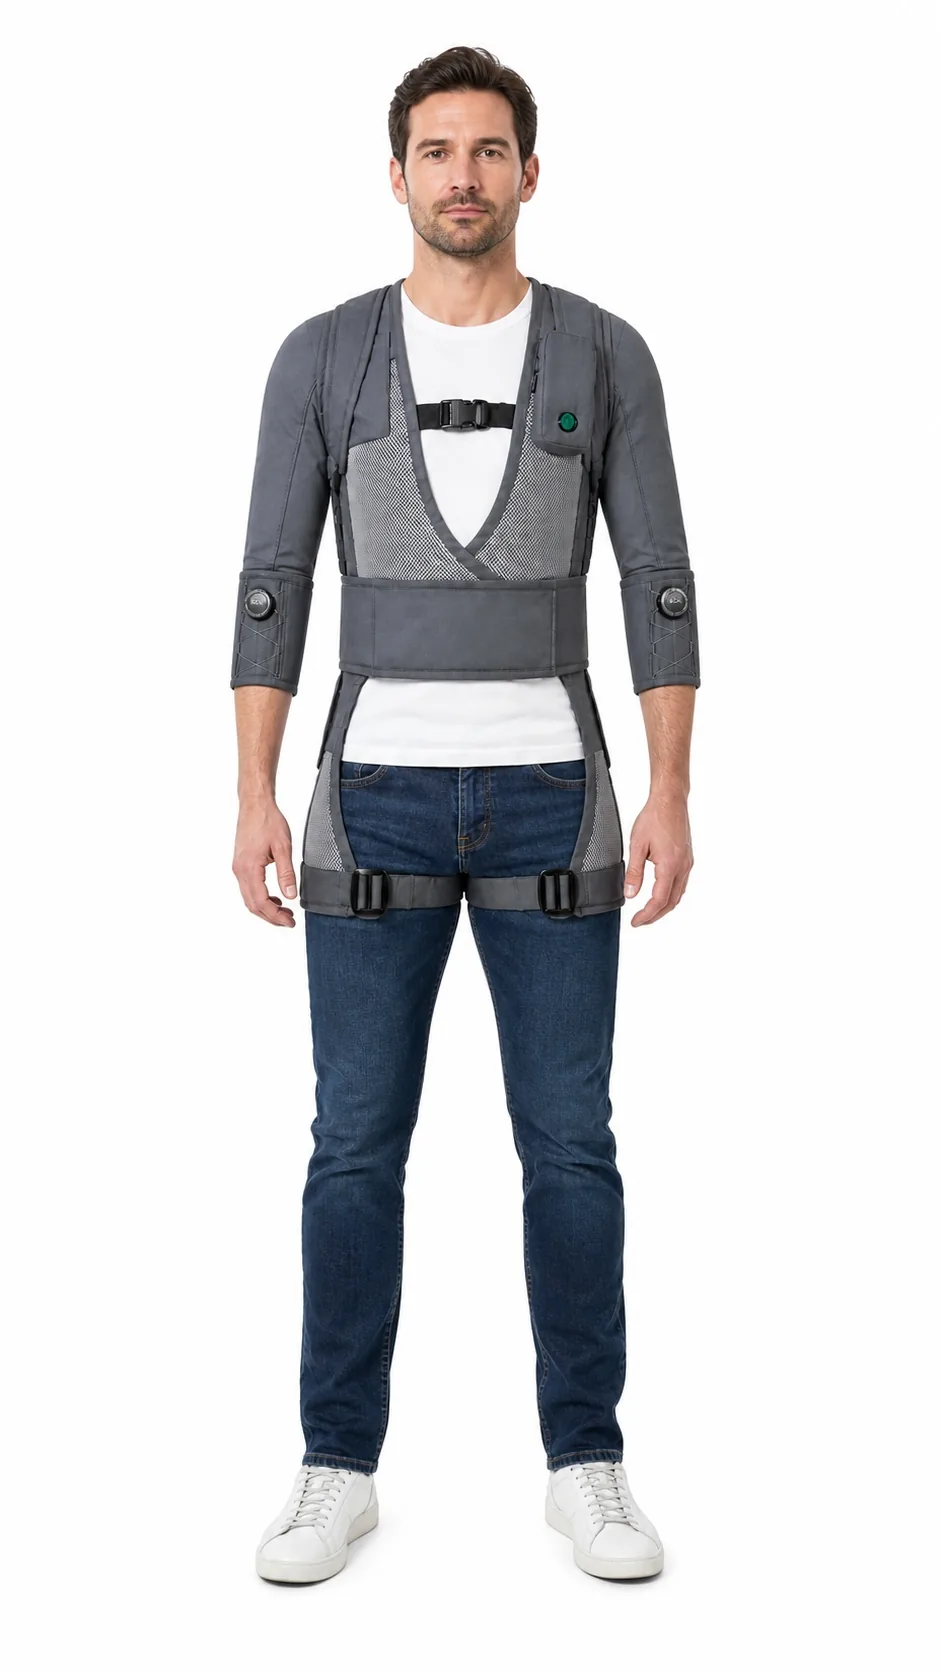
허리를 반복해서 굽히거나 물건을 들어 올리는 작업을 돕는 슈트입니다. 옷감 자체가 수축하는 구동기라 딱딱한 프레임 없이 일상복 위에 착용할 수 있습니다.
1.3kg
무게 (배터리·제어기 포함)
Bionic Suit Waist 기준
40% 이상
허리 근육 사용량 감소*
허리 보조 평가 — 건강한 성인 작업자, 반복 들기 작업
모터·감속기 없음 — 근육옷감이 직접 수축해 구동 소음이 없고, 프레임·힌지가 없어 움직임을 구조적으로 제약하지 않습니다
* 평가 모델·하중·측정 지표 등 세부 조건은 도입 상담 시 자료로 안내드립니다.
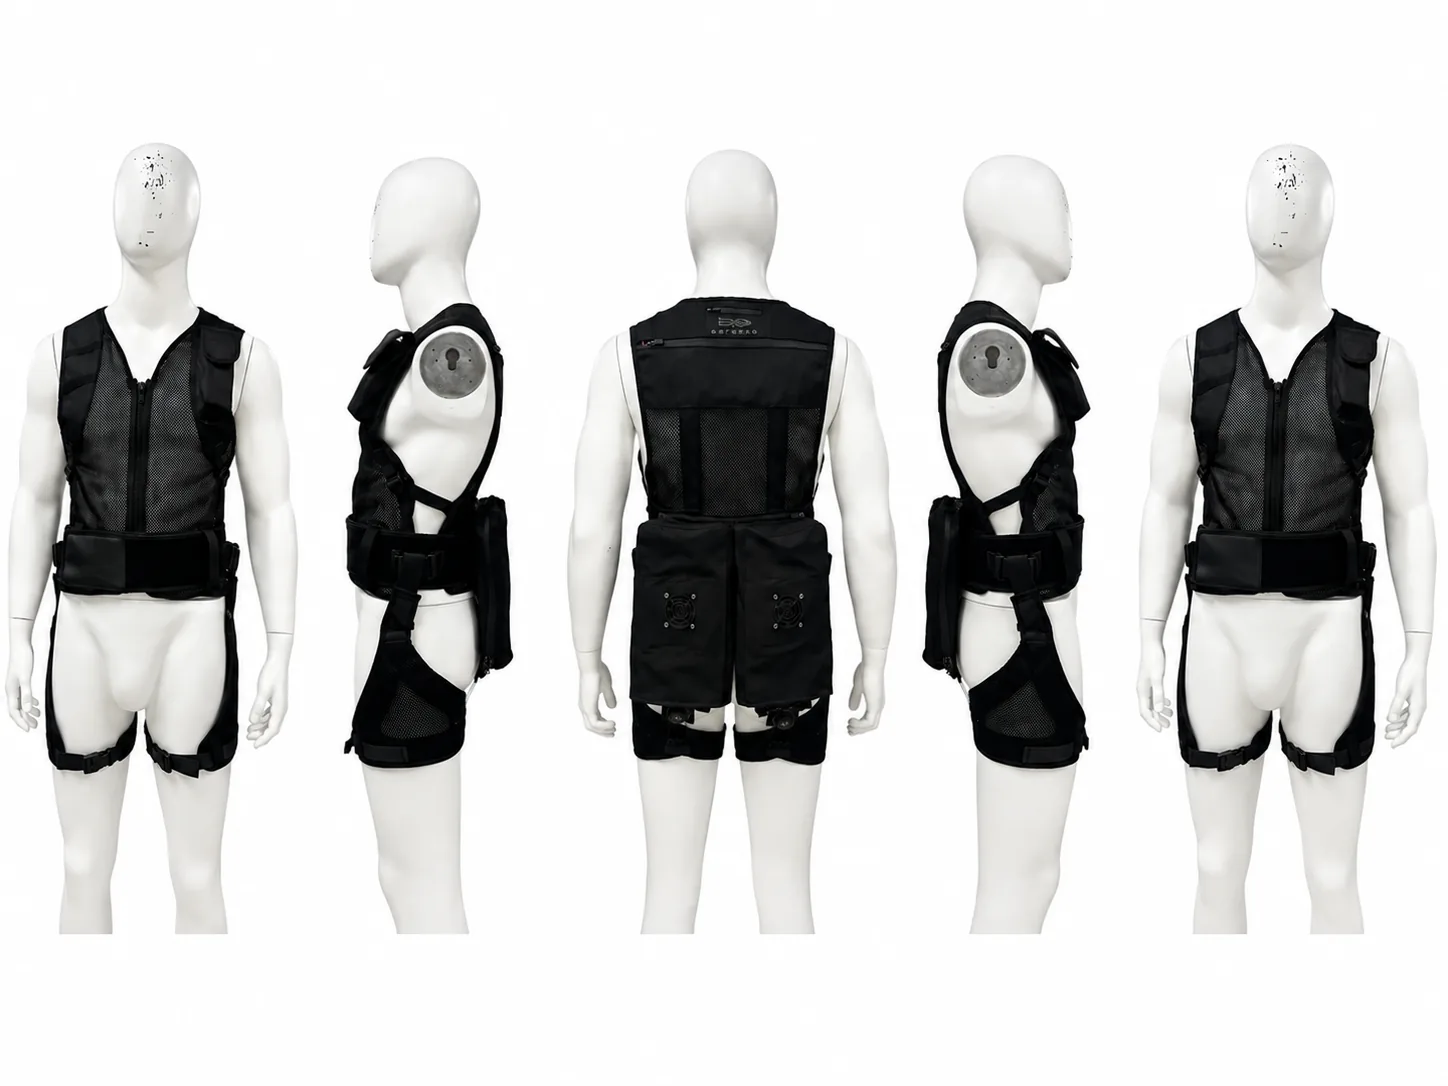
작업복 위에 덧입거나, 작업복 자체에 통합됩니다 — 기본형은 작업복 위에 덧입고, 통합 설계형은 작업복 자체에 통합해 만듭니다 (맞춤 상담)
구동 영상
제품 이미지
전체 뷰
착용 컷
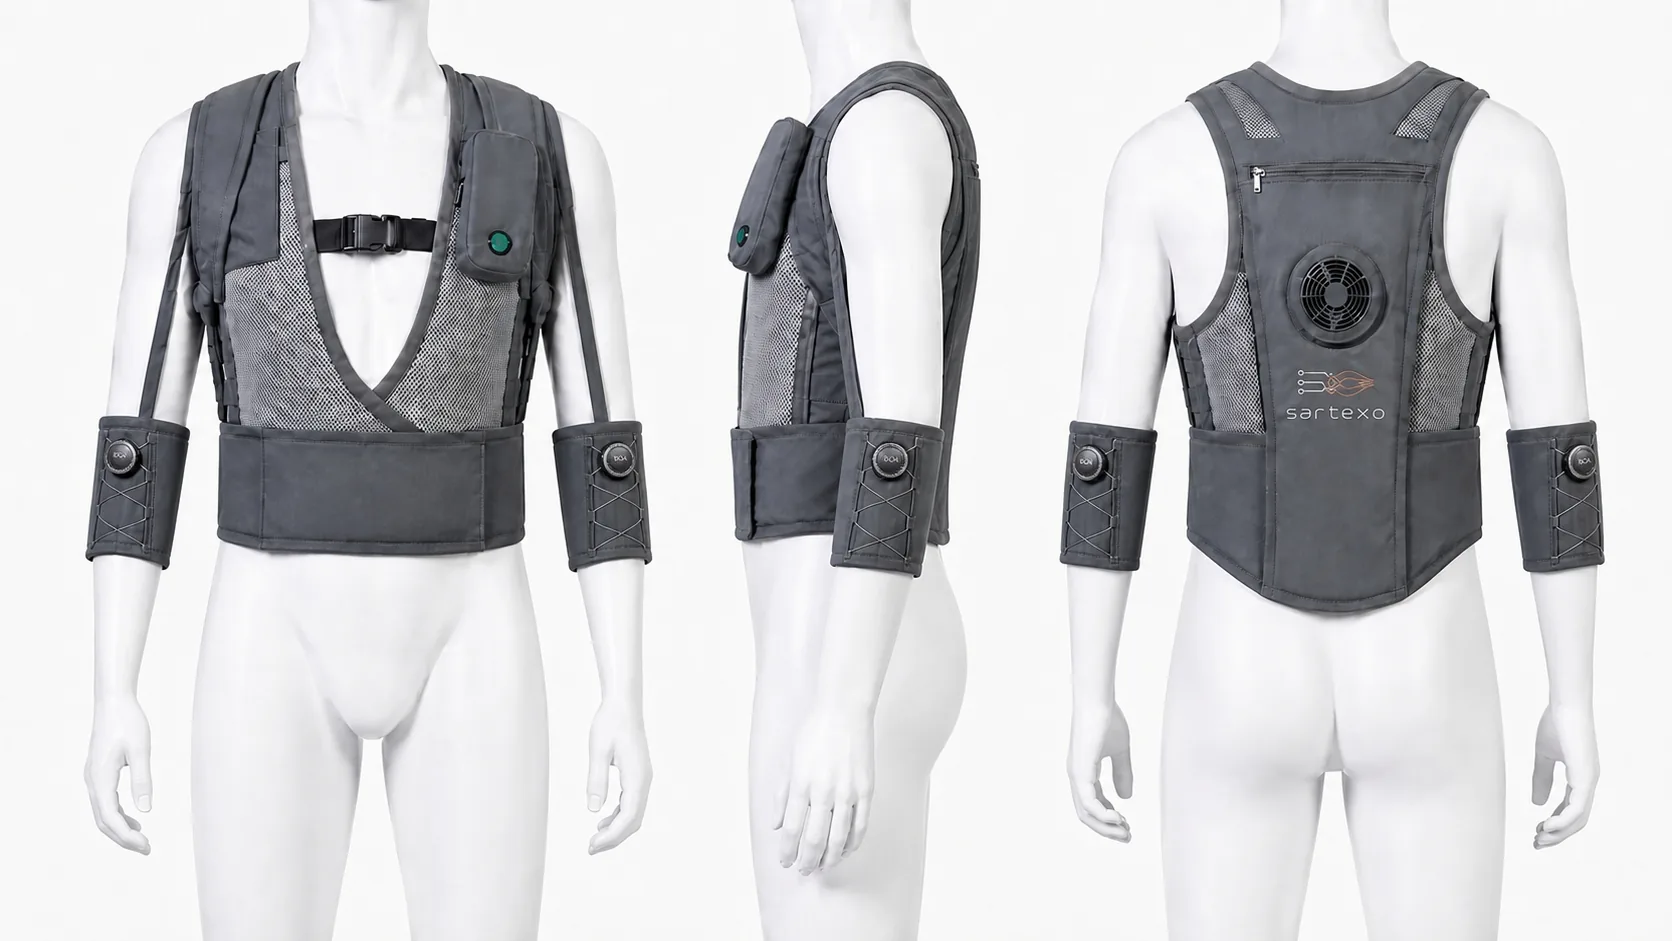
디테일
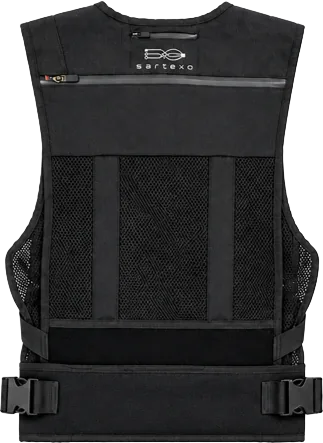
배터리·제어기 포켓, 지퍼 분리 구동부, 조끼 원단 — 조끼 구조를 갖는 Waist·Full 공통입니다.
이런 작업에 적합합니다
물류센터 상하차·피킹
적용 개념도
반복적인 들기 작업
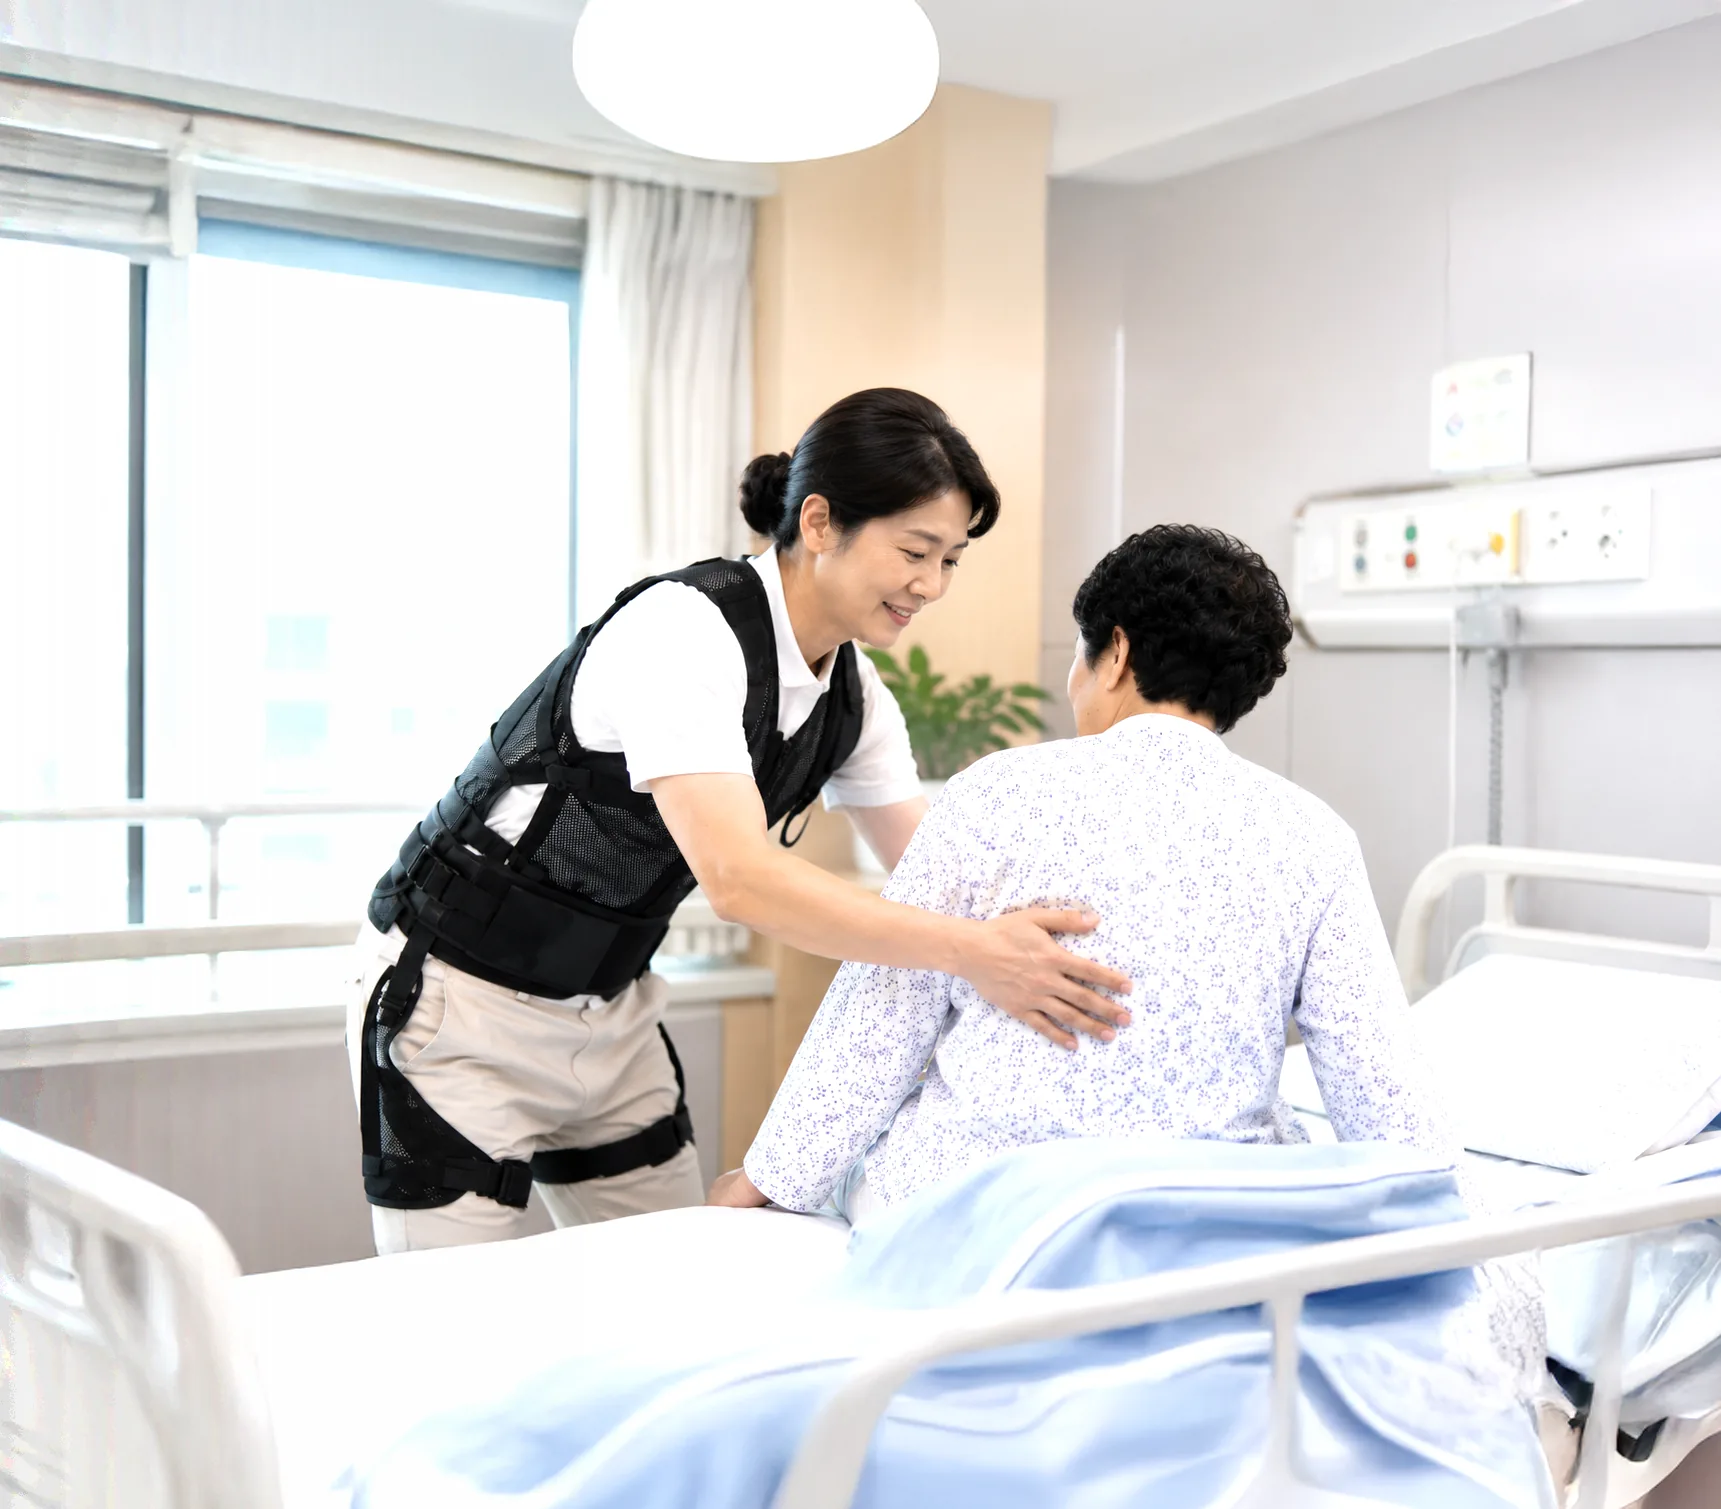 콘셉트 이미지
간병·환자 이송
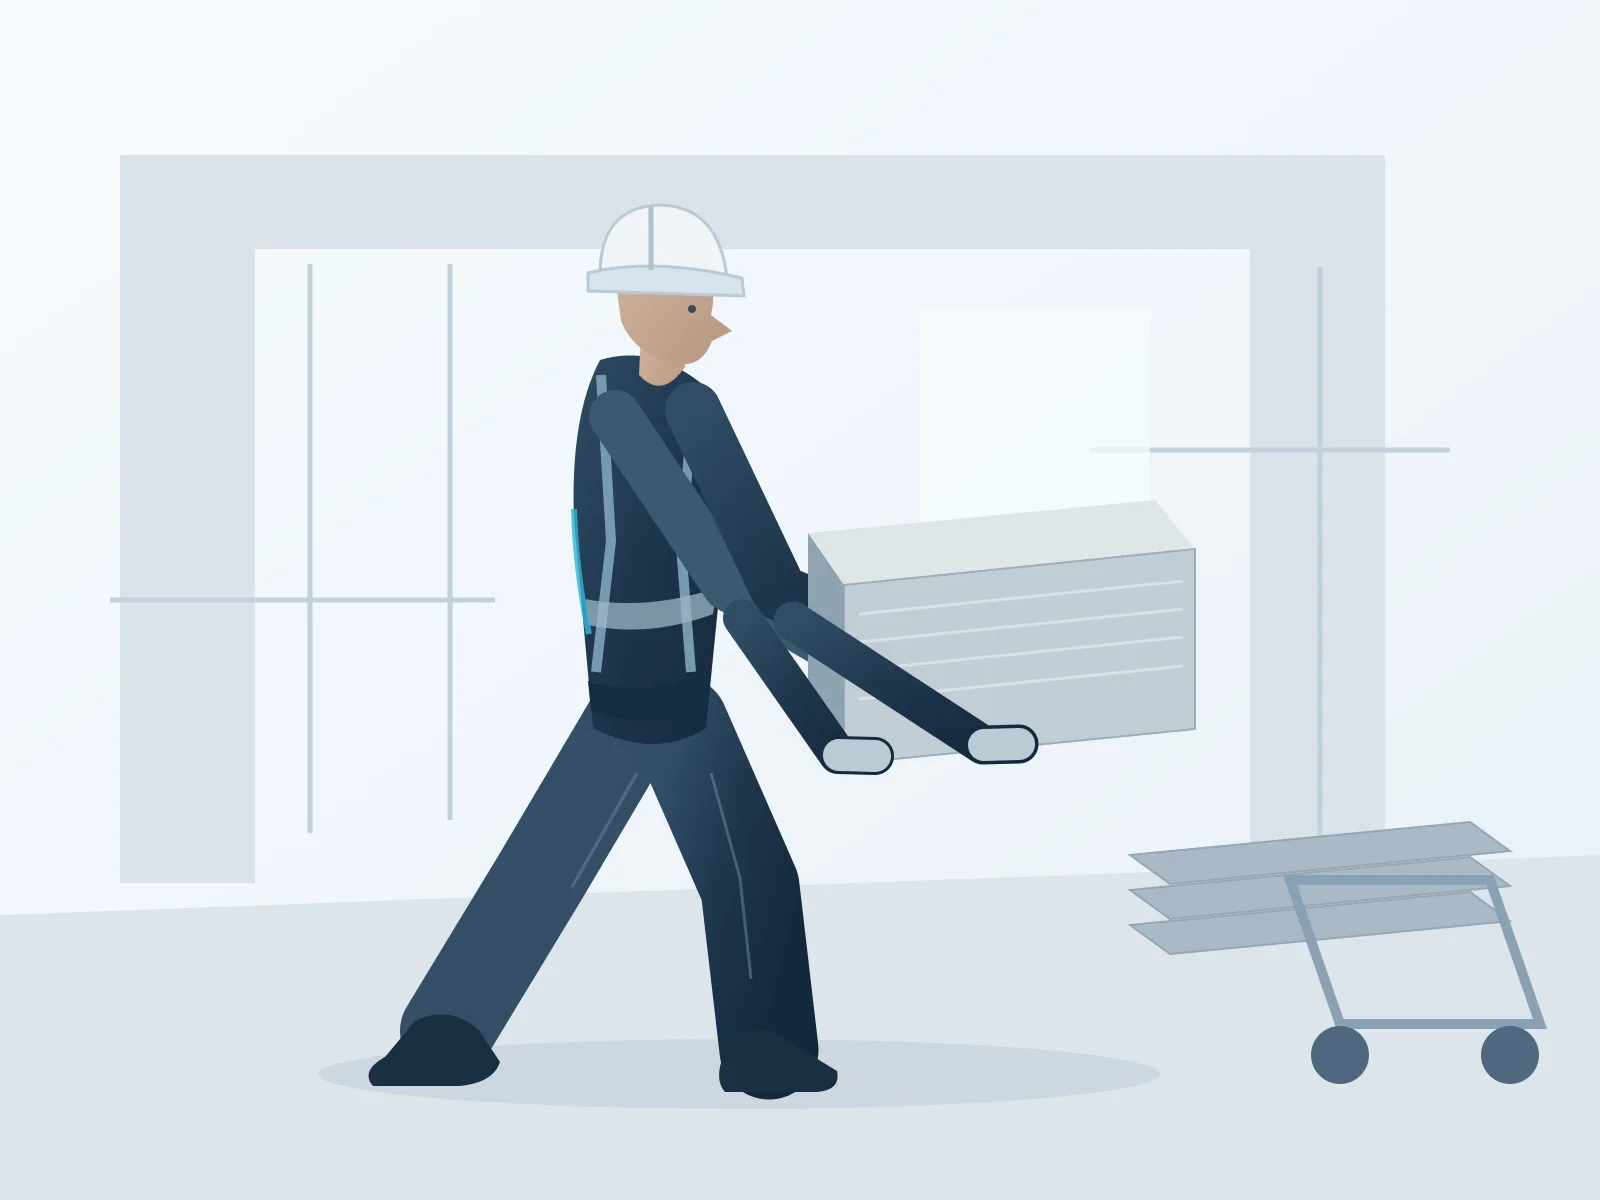
건설 자재 운반
적용 개념도
기술 근거
기술 개발을 뒷받침하는 특허와 연구 자료입니다.
허리근력보조 슈트
KR 10-2024-0027696
허리근력보조 웨어러블 로봇의 의도인식 장치
KR 10-2025-0039534
옷감형 유연구동기를 적용한 부위별 근력보조 모듈
KR 10-2388069
위 특허는 창업자가 발명하고 한국기계연구원이 보유한 특허로, SARTEXO가 사업화 권리를 확보하고 있습니다.
사양
- 보조 관절
- 허리 (1개소)
- 무게
- 1.3kg (배터리·제어기 포함)
- 보조 토크
- 10N·m 이상
- 평가 결과
- 허리 근육 사용량 40% 이상 감소 (허리 보조 평가, 건강한 성인 작업자 · 반복 들기 작업)
- 배터리
- 충전 교체형 200g · 1회 충전으로 300회 이상 반복 보조
- 세탁
- 구동부 분리 후 의복부 일반 세탁
- 구동 방식
- 능동 보조 (Active Assistance) — Fabric Muscle 자체 수축
- 구동 소음
- 구동 소음 없음 — 모터·감속기를 사용하지 않습니다
- 착용
- 작업복 위에 덧입기 (기본형) · 작업복·유니폼 자체에 통합 (맞춤 상담)
- 착용성
- 옷을 입듯 착용 · 프레임과 힌지가 없어 신체 움직임을 구조적으로 제약하지 않습니다
- 사이즈
- S~XL 표준 사이즈 + 개별 맞춤 (재단·봉제 대응)
- 작동 온도
- 구동 중 근육옷감 구동기 온도 상승 — 의복부가 피부와 구동기 사이를 차단
위 사양은 개발 단계 기준입니다. 상세 사양과 공급 가능 여부는 도입 상담 시 안내드립니다.
다른 제품 보기
현장 평가 프로그램으로 먼저 확인하세요
작업 분석부터 착용 교육, 데이터 측정, 결과 보고서까지 함께 확인합니다.
현장 평가 프로그램 보기 →