FABRIC MUSCLE
근육옷감3세대 폼팩터를 가능하게 하는 인공근육 구동기
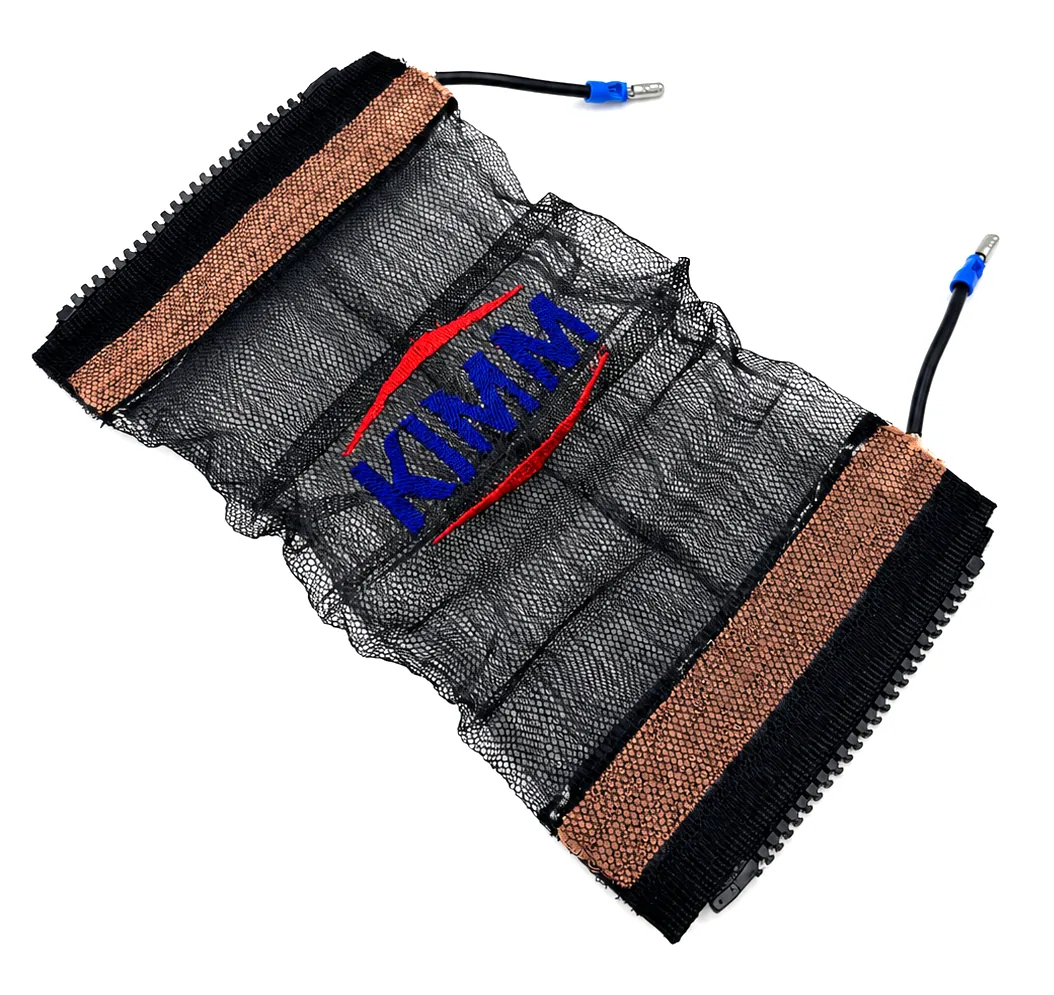
형상기억합금(SMA) 코일실을 직조해 만든 인공근육 구동기입니다. 구동기 단위 시험에서 자체 무게의 최대 1,500배 하중을 지지했으며, 모터 없이 전류만으로 조용하게 수축합니다. 설계된 패턴에 따라 재단·봉제할 수 있는 텍스타일 액추에이터로, 웨어러블·소프트 로봇 연구를 위한 구동기 단품과 평가 키트, 맞춤 제작으로 공급합니다.
구동기 성능
40% 수축률 · 10kg 부하
근육옷감이 자체 길이의 40% 이상 수축하며 10kg을 들어 올립니다. 인체 근육의 수축률에 근접한 수준입니다.
2Hz 고속 구동 · 10kg 부하
시연 조건에서 10g 구동기가 10kg 부하를 초당 2회 반복 구동합니다. 이 시연의 하중비는 구동기 무게의 1,000배이며, 최대 하중비는 1,500배입니다.
200mm 수축변위 · 사람 들기
200mm의 큰 수축변위로 성인 한 사람을 들어 올립니다. 관절 보조에 필요한 가동 범위를 근육옷감만으로 확보합니다.
왜 근육옷감인가
기존 구동기와는 출발점이 다릅니다.
무소음
모터·유압 없이 전류만으로 구동합니다. 구동 소음이 없습니다.
유연성
딱딱한 프레임 없이 곡면과 신체에 밀착합니다.
경량
구동기 단위 시험에서 자체 무게의 최대 1,500배 하중을 지지했습니다.
넓은 면으로 구성
구동 소자를 옷감 형태로 배열하고, 설계된 패턴에 따라 재단·봉제해 필요한 폭과 형태로 구성합니다.
공급 형태
표준 모델 사양은 확정 전이며, 현재는 아래 세 가지 형태로 공급합니다. 수량과 사양에 따라 견적을 안내드립니다.
Research Evaluation Kit
연구용 평가 키트
이런 분께
근육옷감을 처음 적용해보는 연구실
구성
- Fabric Muscle 구동기
- 전극·결선 인터페이스
- 기본 장착 인터페이스
- 데이터시트·구동 가이드
가격은 수량·구성·사양에 따라 달라 견적 요청으로 안내드립니다. 평가 키트의 컨트롤러·전류 드라이버 포함 여부는 상담 시 안내드립니다.
사양
확인된 값만 기재합니다. 적용에 따라 달라지는 항목은 상담 시 안내드립니다.
- 소재
- 형상기억합금(SMA) 코일실 직조
- SMA 와이어 직경
- 25~40㎛
- 수축률
- 40% 이상
- 최대 하중비
- 자체 무게 대비 최대 1,500배 (구동기 단위 시험)
- 구동 주파수
- 2Hz (10kg 부하 조건)
- 구동 방식
- 전류 인가
- 구동 소음
- 없음
- 가공성
- 재단·봉제 가능 (설계 패턴 기준)
시연 조건
시험 1
10g 구동기 → 10kg
자체 무게의 1,000배 부하, 2Hz 반복 구동
시험 2
40% 수축 → 10kg 부하
자체 길이의 40% 수축으로 10kg 부하 인양
시험 3
200mm 수축 변위 → 성인 1인 인양
200mm 수축 변위로 성인 한 사람 인양
※ 위 시연은 각각 다른 시험 조건에서 수행된 결과이며, 동일 조건에서 동시에 달성되는 값이 아닙니다.
적용별 결정 항목
아래 항목은 적용 조건과 구동기 구성에 따라 달라지며, 상담 시 안내드립니다.
| 항목 | 사양 |
|---|---|
| 유효 길이 | 상담 시 안내 |
| 구동기 질량 | 상담 시 안내 |
| 정격 출력 | 상담 시 안내 |
| 전기 저항 | 상담 시 안내 |
| 권장 전류·전압 | 상담 시 안내 |
| 가열·냉각 시간 | 상담 시 안내 |
| 권장 듀티 사이클 | 상담 시 안내 |
| 동작 온도 | 상담 시 안내 |
| 반복 수명 | 상담 시 안내 |
| 전극·결선 구조 | 상담 시 안내 |
| 고정·장착 방식 | 상담 시 안내 |
진행 절차
용도와 요구 조건을 확인한 뒤 사양을 협의하고, 샘플로 성능을 확인한 후 공급합니다. 자동직조장비를 보유하고 있어 소량부터 양산까지 대응할 수 있습니다.
STEP 01
상담
용도와 필요 구동력을 함께 확인합니다
STEP 02
사양 협의
크기·형태·수축력 사양을 확정합니다
STEP 03
샘플 제작
샘플을 제작해 성능을 확인합니다
STEP 04
공급
소량부터 양산까지 공급합니다
잠재 적용 분야
- 웨어러블 로보틱스
- 소프트 로보틱스
- 로봇 핸드·그리퍼
- 재활·보조기기 연구
- 햅틱스
- 스마트 텍스타일
- 생체모사 로보틱스
- 연구·교육
※ 위는 기술적으로 적용 가능한 분야이며, 상용 적용 실적을 의미하지 않습니다.
기술 근거
근육옷감에 적용된 핵심 특허와 학술 논문입니다.
SMA 스프링이 직조된 패브릭 및 옷감형 유연구동기
KR 10-2621558 (2024)
형상기억합금 스프링의 연속 제조장치 및 제조방법
KR 10-1967214 (2019)
냉각장치를 포함하는 유연구동기 및 웨어러블 로봇
US 12,491,626 (2025)
A Novel Fabric Muscle Based on Shape Memory Alloy Springs
Soft Robotics (2019)
Fabric muscle with a cooling acceleration structure for upper limb assistance soft exosuits
Scientific Reports (2022)
위 특허는 창업자가 발명하고 한국기계연구원이 보유한 특허로, SARTEXO가 사업화 권리를 확보하고 있습니다.
안전 안내
- 구동 중 구동기 온도가 상승합니다. 안전 온도 관리에 주의해 주십시오.
- 권장 구동 조건을 초과하는 전류를 인가하지 마십시오.
- 밀폐 공간에서 연속 구동할 경우 방열 조건을 확인해 주십시오.
- 인체 착용 시험을 계획하시는 경우 사전에 문의해 주십시오.
이용 조건
Research Use Only
본 제품은 연구·교육·평가 목적으로 공급됩니다.
구매 기관 내부의 연구·시험·평가에 사용하실 수 있으며, 학술 논문·발표 시 SARTEXO Fabric Muscle 사용을 표기해 주십시오.
제3자 재판매, 역설계를 통한 복제, 근력보조 웨어러블 제품의 개발·제조·판매 목적 사용은 사전 서면 동의 없이 허용되지 않습니다.
상업적 활용을 검토하시는 경우 별도 라이선스를 협의합니다.
필요한 사양이 있으신가요?
용도를 알려주시면 적합한 공급 형태와 사양을 제안드립니다.
샘플·견적 요청 →